第 5 章 · 常用操作与参数自定义
前置条件:进行参数自定义设置前,请确保遥操作驱动已成功启动。未启动驱动时无法进行参数设置。
5.1 主视角 Zoom In / Zoom Out
Section titled “5.1 主视角 Zoom In / Zoom Out”5.1.1 功能说明
Section titled “5.1.1 功能说明”主视角 Zoom 通过调整画面与用户眼睛的距离实现视觉缩放。画面拉近时细节更大,画面后退时视野更广。
| 项目 | 说明 |
|---|---|
| 缩放档位 | -5 至 +5,共 11 档 |
| 默认档位 | 0 档 |
| 每档变化 | 0.1 m |
| 距离范围 | 0.7 m 至 1.7 m |
| 入口 | 主视角画面右下角【+】【-】按钮 |
| 持久化 | 上次设置会保存,下次进入仍生效 |
5.1.2 操作步骤
Section titled “5.1.2 操作步骤”-
进入主视角画面。
-
确认右下角出现【+】【-】按钮。
-
点击【+】放大一级,点击【-】缩小一级。
-
到达 +5 档时【+】置灰,到达 -5 档时【-】置灰。
5.1.3 限制
Section titled “5.1.3 限制”-
仅主视角界面显示缩放按钮。
-
全屏双目和鱼眼 360° 沉浸模式不显示该按钮。
5.2 精细操作
Section titled “5.2 精细操作”5.2.1 使用场景
Section titled “5.2.1 使用场景”精细操作用于末端微动作业,例如对位、装配、抓取小件。开启后,手柄移动映射到末端的比例被压缩,便于稳定控制。
生效条件:仅在「分部位解算 + 相对模式」下可用。全身解算 模式或绝对模式下,精细模式关闭并置灰。
5.2.2 两步走:先启用能力,再长按激活
Section titled “5.2.2 两步走:先启用能力,再长按激活”精细模式分两层,不要混淆:
| 层级 | 操作 | 效果 |
|---|---|---|
| 启用能力 | 配置中心打开【精细模式】开关 | 让 X 键长按功能可用,本身不改变操作手感 |
| 激活模式 | 长按左手柄 X 键 | 按住期间处于精细操作状态,松开即恢复正常 |
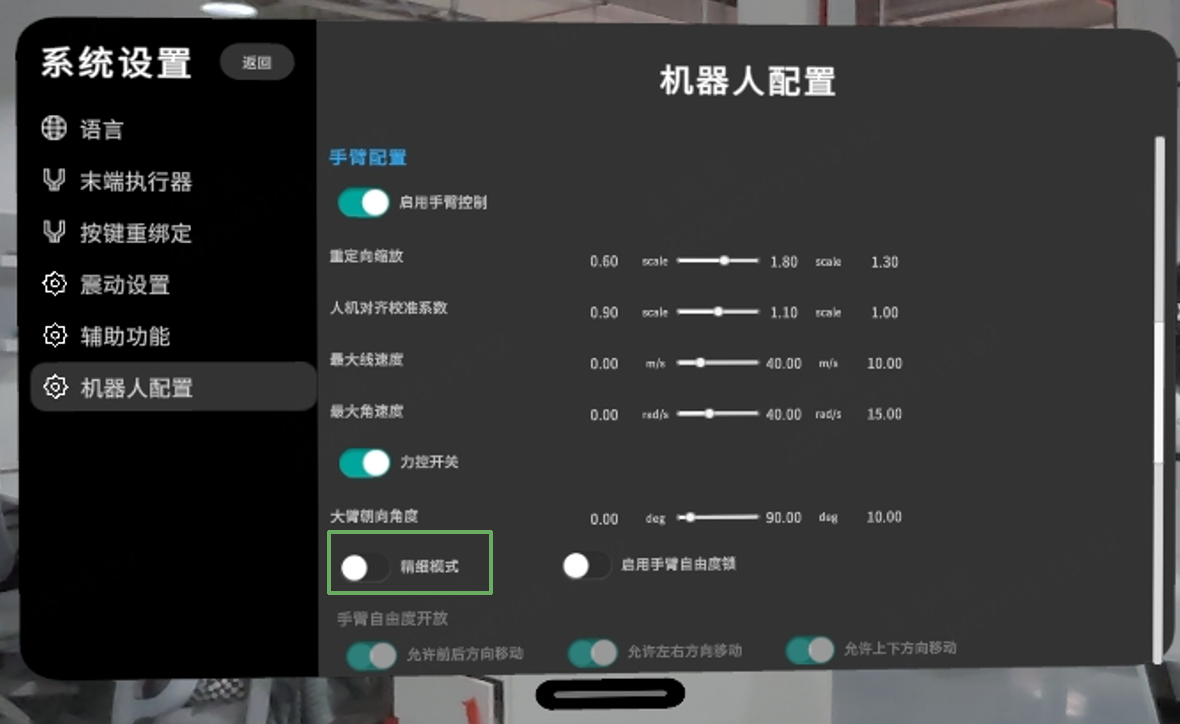
5.2.3 启用能力(配置中心)
Section titled “5.2.3 启用能力(配置中心)”-
进入【系统设置】。
-
进入【机器人配置】。
-
进入【手臂配置】。
-
打开【精细模式】开关。
-
回到主页面。
5.2.4 激活与退出
Section titled “5.2.4 激活与退出”-
需要精细作业时,长按住左手柄 X 键。
-
保持按住,执行对位、装配、抓小件等动作。此时手柄到末端的映射比例被压缩,动作更稳。
-
松开 X 键,立即恢复正常映射比例。
精细模式是按住期间生效的,不是开关式的切换。不需要再进设置里退出。
如果后续不再需要这个功能,可回到【手臂配置】关闭【精细模式】开关,X 键长按即不再响应。
5.2.5 注意事项
Section titled “5.2.5 注意事项”-
必须先在配置中心打开【精细模式】,长按 X 键才会生效。
-
未开启【精细模式】时,长按 X 键无响应。
-
按住 X 键期间,X 键短按切换腰部锁的功能不生效。
5.3 快速切换腰部锁
Section titled “5.3 快速切换腰部锁”5.3.1 生效条件
Section titled “5.3.1 生效条件”快速切换腰部锁仅在「分部位解算 + 相对模式」下生效。
| 当前状态 | X 键短按结果 |
|---|---|
| 分部位 + 相对,精细模式关闭 | 切换腰部锁定 / 解锁 |
| 分部位 + 相对,精细模式开启 | 无响应 |
| 全身解算 模式 | 无响应 |
| 绝对模式 | 无响应 |
5.3.2 锁定腰部
Section titled “5.3.2 锁定腰部”-
确认当前模式为「分部位解算 + 相对模式」。
-
站定并确认当前腰部姿态合适。
-
短按左手柄 X 键。
-
腰部锁定生效,继续操作上半身。
5.3.3 解锁腰部
Section titled “5.3.3 解锁腰部”-
短按左手柄 X 键。
-
腰部解锁生效。
-
摇杆恢复正常控腰。
5.3.4 使用建议
Section titled “5.3.4 使用建议”| 场景 | 建议 |
|---|---|
| 抓杯、装电池、拧螺丝 | 锁定腰部,保持上半身稳定 |
| 蹲下取物、转腰、换大角度 | 解锁腰部,恢复全身协同 |
5.4 自由度锁定(手臂和腰部)
Section titled “5.4 自由度锁定(手臂和腰部)”5.4.1 功能简介
Section titled “5.4.1 功能简介”自由度锁定用于限制某个部位在特定方向上的运动。手臂自由度锁和腰部自由度锁是同一类功能,配置方式一致:先打开该部位的自由度锁总开关,再逐项选择开放哪些方向。
锁住不需要的方向,可以减少误动作、让作业更稳定。例如装配作业中只允许手臂前后移动,就可以把左右、上下和三个旋转方向全部关闭。
生效条件:手臂自由度锁和腰部自由度锁仅在「分部位解算 + 相对模式」下可用。全身解算 模式和绝对模式下自动关闭并置灰,属正常现象。
5.4.2 可锁定的自由度
Section titled “5.4.2 可锁定的自由度”| 部位 | 自由度项 |
|---|---|
| 手臂 |
允许前后方向移动、允许左右方向移动、允许上下方向移动 允许滚转、允许俯仰、允许偏航 |
| 腰部 | X 平动、Z 平动 滚转、俯仰、偏航 |
每一项为「开 / 关」。开 = 该方向可动,关 = 该方向锁定。
5.4.3 配置步骤
Section titled “5.4.3 配置步骤”-
确认当前为「分部位解算 + 相对模式」。
-
进入【系统设置】→【机器人配置】。
-
进入【手臂配置】或【腰部配置】。
-
打开【启用手臂自由度锁】或【启用腰部自由度锁】。
-
在下方的【手臂自由度开放】或【腰部自由度开放】中,逐项设置需要开放的方向。
-
返回主页面,验证机器人在被锁定的方向上不再响应手柄。
5.4.4 相关功能
Section titled “5.4.4 相关功能”-
底盘自由度锁定:在【底盘配置】中单独设置,可选锁定 X、锁定 Y 或其他旋转。
-
快速切换腰部锁:作业中可用左手柄 X 键短按快速锁定 / 解锁腰部,无需进设置,详见 5.3 节。
5.5 夹爪参数(速度、力度和范围)
Section titled “5.5 夹爪参数(速度、力度和范围)”5.5.1 功能简介
Section titled “5.5.1 功能简介”可调整夹爪的开合速度、夹持力度(牛顿)、运动范围。
5.5.2 参数说明
Section titled “5.5.2 参数说明”| 参数 | 单位 | 含义 |
|---|---|---|
| 开合速度 | mm/s(毫米/秒) | 夹爪响应 Trigger 键时的动作快慢 |
| 夹持力度 | 牛 | 力度越大夹得越紧;越小越柔和、更易被外力打开 |
| 开合范围(最大张开) | mm(毫米) | Trigger 完全松开时的最大张开距离 |
| 开合范围(最小闭合) | mm(毫米) | Trigger 完全按紧时的最小缝隙距离 |
5.5.3 操作步骤
Section titled “5.5.3 操作步骤”-
进入【系统设置】→【机器人配置】。
-
进入【末端执行器配置】,确认【启用末端执行器】已打开。
-
调整开合速度、夹持力度和开合范围。
-
返回主页面,用 Trigger 键验证夹爪响应符合预期。
夹爪反应迟钝或力度异常时,先回到本页面检查参数是否被改动,详见 7.3.5 节。
5.6 手臂超限保护
Section titled “5.6 手臂超限保护”5.6.1 功能说明
Section titled “5.6.1 功能说明”机器人在遥操过程中,如果双手持续向上伸直,机械臂可能进入存在安全风险的高位姿态。V2.4.0 提供【手臂超限保护】开关,用于限制机械臂继续向上伸展。
| 开关状态 | 行为 | 使用建议 |
|---|---|---|
| 开启 | 机械臂伸到一定位置后限制关节位置,只能向前伸直,向上/两侧/向下都不能伸直 | 默认开启,适合常规遥操和现场演示 |
| 关闭 | 机械臂仍可继续向上伸 | 仅在明确需要更高运动范围时使用,并确认现场安全 |
5.6.2 配置步骤
Section titled “5.6.2 配置步骤”-
进入【系统设置】。
-
进入【机器人配置】。
-
进入【手臂配置】。
-
找到【手臂超限保护】。
-
常规遥操时打开开关。
-
如需关闭,先确认机器人周围无人、上方无障碍物,并由熟练操作员执行。
5.7 视频画质参数
Section titled “5.7 视频画质参数”5.7.1 功能简介
Section titled “5.7.1 功能简介”本节涉及码率、帧率、关键帧间隔和多路推流。修改这些参数会显著影响网络带宽、画面质量和操作延迟,客户请勿自行调整。如需变更,请联系技术支持。
5.7.2 参数说明
Section titled “5.7.2 参数说明”| 参数 | 说明 |
|---|---|
码率(bitrate_Mbps) |
影响画面清晰度和带宽占用;码率越高,所需网络带宽越大 |
帧率(fps) |
影响画面流畅度;默认使用 30 fps,项目配置可支持 60 fps |
关键帧间隔(gop_len) |
影响视频恢复速度、压缩效率和网络波动下的画面稳定性 |
| 多路推流 | 用于启用鱼眼等扩展视频流;开启后需按照 1.2.2 节的全部视频流带宽准备网络 |
5.7.3 调整要求
Section titled “5.7.3 调整要求”视频参数由技术支持根据网络条件和作业需求统一配置。调整后需要重启 genie_app,并重新检查画面、延迟和连接稳定性。
注意:配置不当可能造成推流异常。任何修改前都应备份原配置文件。
5.8 配置中心(Config Hub)
Section titled “5.8 配置中心(Config Hub)”5.8.1 进入路径
Section titled “5.8.1 进入路径”主页面 → 【系统设置】 → 【机器人配置】。
5.8.2 操作员常用配置
Section titled “5.8.2 操作员常用配置”| 一级设置项 | 二级设置项 | 常用说明 |
|---|---|---|
| 全身控制能力 | 控制模式 | 绝对 / 相对 |
| 全身控制能力 | 解算模式 | 分部位 / 全身解算 全身 |
| 头部配置 | 启用头部控制 | 根据图传和控制源选择 |
| 头部配置 | 头部控制方式 | 头显 / 摇杆 |
| 腰部配置 | 启用腰部控制 | 全身解算 下由全身解算接管,置灰不可调 |
| 腰部配置 | 腰部控制方式 | 头显 / 按钮(两种方式均可控腰) |
| 腰部配置 | 启用腰部自由度锁 | 仅分部位 + 相对下可用 |
| 手臂配置 | 重定向缩放 | 默认不建议现场随意调整 |
| 手臂配置 | 最大线速度 / 最大角速度 | 调整前确认任务安全范围 |
| 手臂配置 | 精细模式 | 精细作业时开启 |
| 手臂配置 | 手臂超限保护 | 建议默认开启 |
| 手臂配置 | 启用手臂自由度锁 | 仅分部位 + 相对下可用 |
| 底盘配置 | 启用底盘控制 | 根据任务需要开启 |
| 底盘配置 | 底盘控制方式 | 摇杆 / VR 控制 |
| 底盘配置 | 最大线速度 / 最大角速度 | 底盘为摇杆模式时可调 |
| 复位配置 | 选择复位姿态 | 0 至 7 |
| 末端执行器配置 | 启用末端执行器 / 夹爪参数 | 根据夹爪 / 末端任务开启,参数说明见 5.5 节 |
5.8.3 关键限制规则
Section titled “5.8.3 关键限制规则”以下规则由系统强制生效,遇到选项置灰时可对照本表判断:
| 条件 | 规则 |
|---|---|
| 全身解算 模式 | 精细模式、手臂自由度锁、腰部自由度锁关闭并置灰 |
| 全身解算 模式 | 腰部不支持手动控制,腰部相关开关置灰 |
| 绝对模式 | 精细模式、手臂自由度锁、腰部自由度锁关闭并置灰 |
| 分部位 + 相对 | 精细模式、手臂自由度锁、腰部自由度锁可用 |
| 相对控制模式 | 底盘模式固定为摇杆,不能切换为 VR 跟随 |
| 底盘为 VR 跟随 | 底盘线速度、角速度置灰,不可调 |
| 底盘为摇杆 | 底盘线速度、角速度可调 |
| 头部与底盘同时使用摇杆 | 后开启的一方保留,另一方自动关闭 |