第 6 章 · 安全与异常处理
本章介绍软急停、急停恢复和清除错误功能。任何异常运动、控制无响应、现场人员靠近机器人时,应立即触发急停。
6.1 急停与恢复总流程
Section titled “6.1 急停与恢复总流程”急停与清错是两件相互独立的事:急停解决的是“立刻停下来”,清错解决的是“故障标志被清掉”。两者不可互相替代。
6.1.1 关键关系
Section titled “6.1.1 关键关系”-
急停不一定伴随故障。
-
清错不依赖急停状态,可独立触发。
-
清错成功后,急停状态仍需点击【急停恢复】才能解除。
-
急停恢复失败时,先清错,再尝试恢复。
-
清错不能替代急停恢复。
6.2 软急停
Section titled “6.2 软急停”6.2.1 功能说明
Section titled “6.2.1 功能说明”软急停是用户主动触发的软件层急停指令,使机器人立即停止运动,但不切断电源。触发后,所有遥操指令被阻塞,直到急停状态解除。
软急停与机器人上身背部的物理急停按钮不同。物理急停按钮的位置和使用方法参见《Quick Start Guide》。
6.2.2 触发方式
Section titled “6.2.2 触发方式”- 主页面点击【急停】。
6.2.3 急停后各功能状态
Section titled “6.2.3 急停后各功能状态”| 对象 | 急停后状态 |
|---|---|
| 机器人本体 | 头、腰、臂、底盘全部停止,保持急停瞬间姿态 |
| 主视频流 | 保持回传,可继续观察现场 |
| 数采 / Skills / Workflow | 禁用 |
| 配置中心 / 复位 / 模式切换 | 禁用 |
| 急停恢复 / 清除错误 / 电话 / 断开连接 | 可用 |
6.3 急停恢复
Section titled “6.3 急停恢复”6.3.1 操作步骤
Section titled “6.3.1 操作步骤”-
确认现场异常已排除、机器人周围安全。
-
急停触发后等待 1.5 秒。
-
确认【急停恢复】按钮解除置灰。
-
点击【急停恢复】。
-
观察恢复结果。
恢复失败表示运控层拒绝恢复请求,底层硬件或运控故障仍未解除,必须先清错才能再次尝试恢复。
6.4 清除错误
Section titled “6.4 清除错误”6.4.1 功能说明
Section titled “6.4.1 功能说明”清错用于清除可恢复类故障,例如传感器信号抖动、关节异常等。清错独立于急停。
6.4.2 故障显示
Section titled “6.4.2 故障显示”-
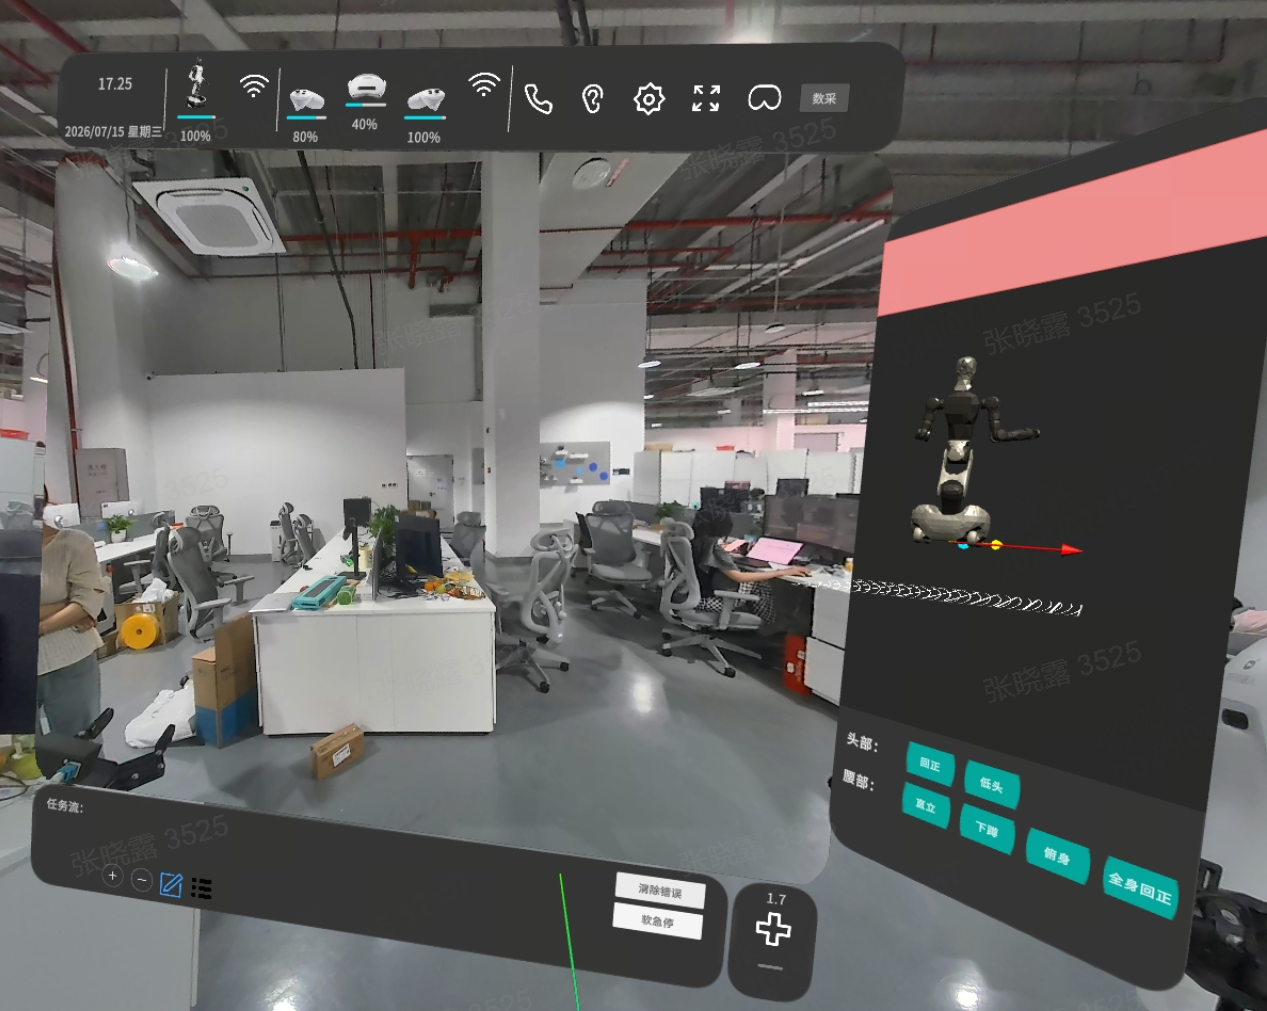
右侧机器人示意图上出现红点,标示故障部位。
-
模型左下角弹幕滚动显示报错信息,最多显示 3 行。
6.4.3 操作步骤
Section titled “6.4.3 操作步骤”-
观察右侧机器人示意图是否出现红点。
-
观察左下角是否滚动显示错误信息。
-
点击【清除错误】。
-
观察 URDF 界面错误文字是否消失。
-
如果未清除成功,可再次尝试。
-
如果处于急停状态,清错成功后继续点击【急停恢复】。
6.4.4 注意事项
Section titled “6.4.4 注意事项”-
清错成功只代表错误标志被清除,不代表急停状态已解除。
-
清错后故障反复出现时,停止任务、记录错误信息并联系技术支持。
6.5 常见异常处理
Section titled “6.5 常见异常处理”| 异常场景 | 处理 |
|---|---|
| 机器人异常运动 | 立即急停,确认现场安全后再排查 |
| 急停恢复失败 | 清除错误,再重新点击急停恢复 |
| 清错倒计时期间机器人物理断开 | 等待接口失败,按钮恢复后重新连接 |
| 清错成功后故障再次出现 | 重新清错;若持续复现,停止任务并记录错误 |
| 机器人物理断开 | 急停、恢复、清错按钮均禁用,界面展示断开状态,待重连后可继续操作 |
| 无图传 | 检查网络和图传服务;必要时切换无图传流程 |
| 控制无响应 | 确认急停状态、连接状态、当前模式和控制源 |
| X 键无响应 | 确认当前是否满足精细模式或腰部锁的生效条件(见 5.2、5.3 节) |